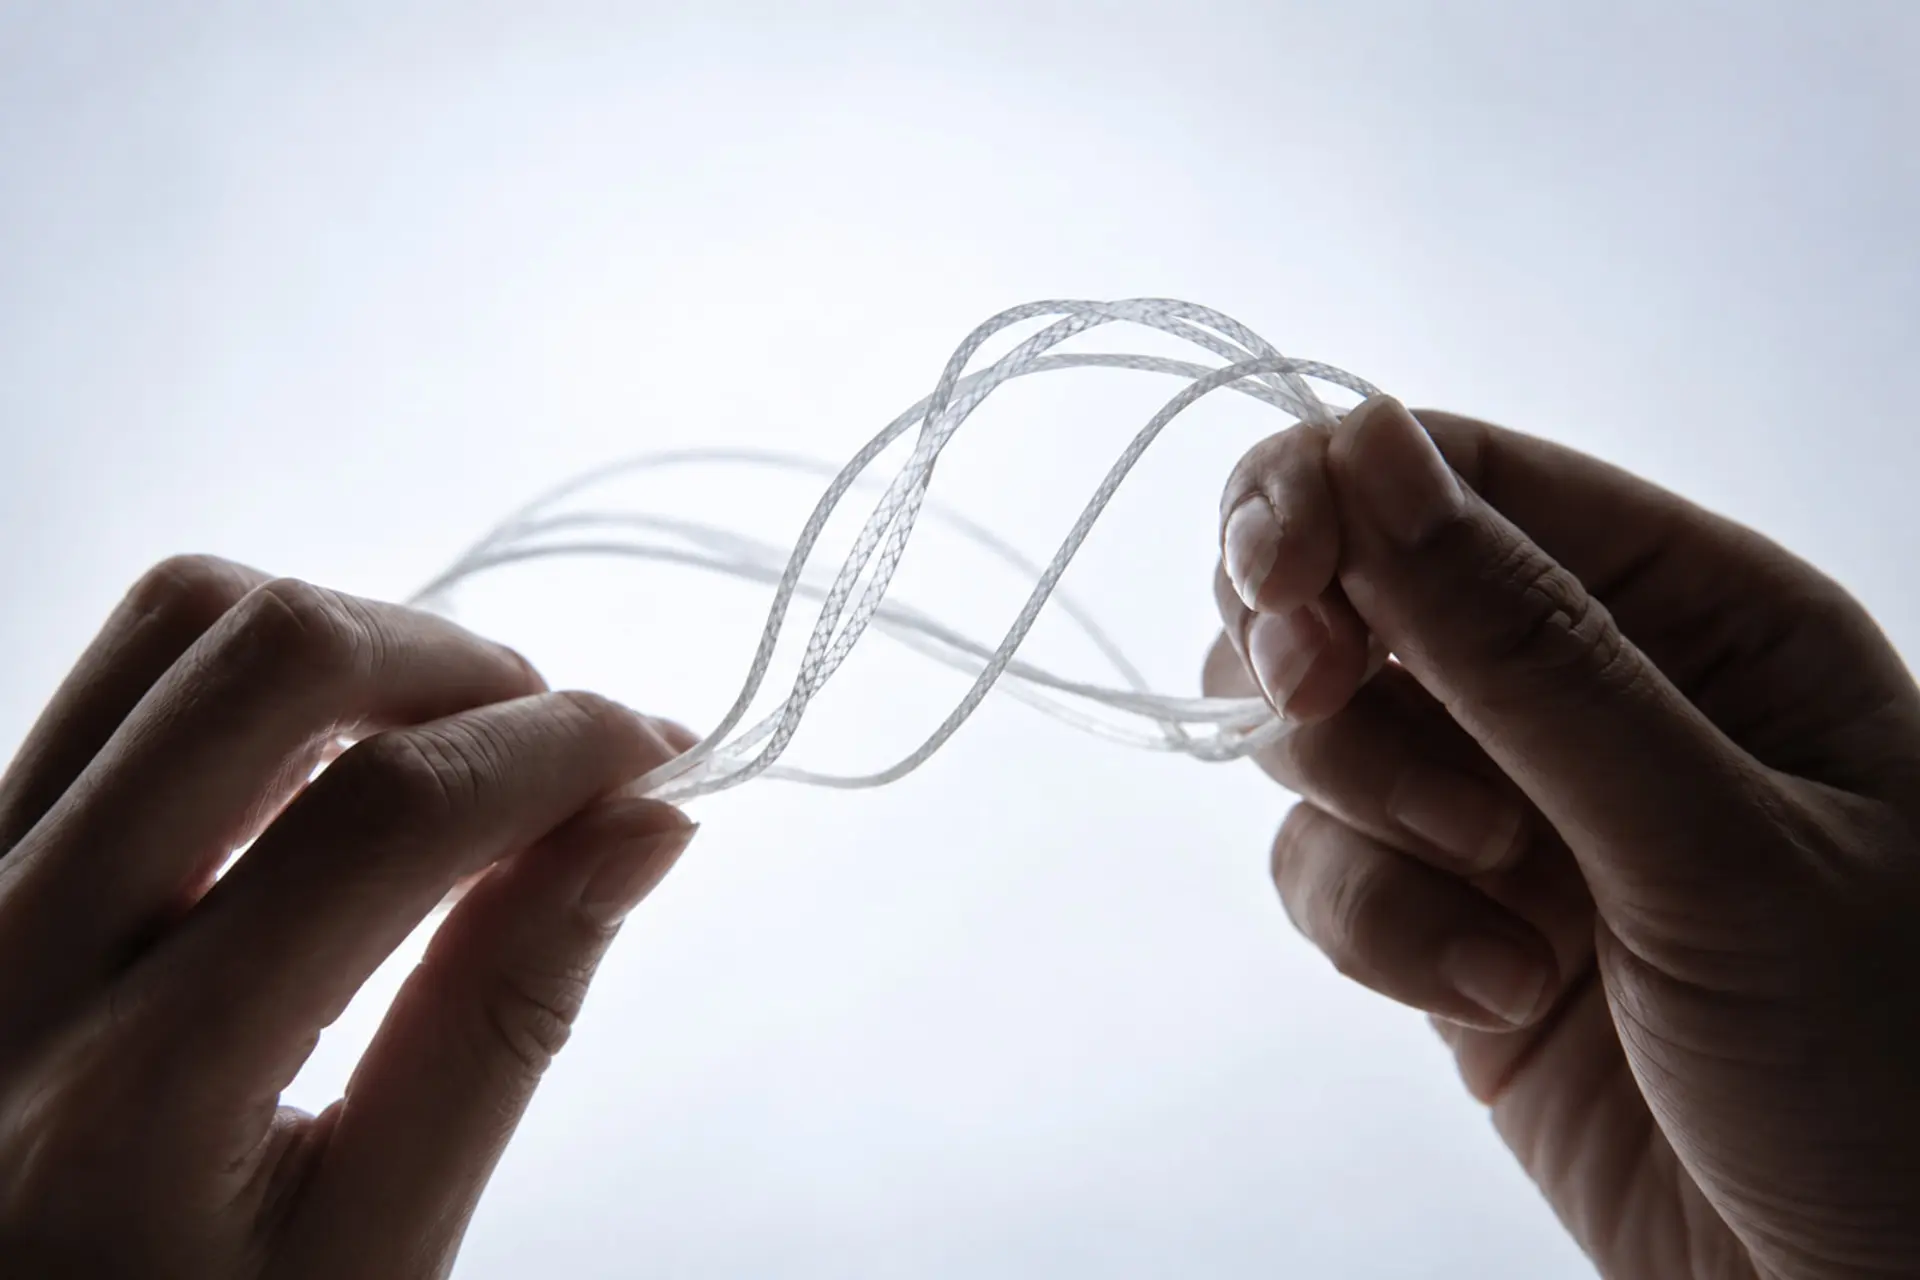
پژوهشگران MIT Media Lab و پلیتکنیکو دی باری در ایتالیا نوعی «عضلهی مصنوعی» ساختهاند که آنقدر باریک و انعطافپذیر است که میتوان آن را مانند نخ در دل پارچه بافت. این فناوری میتواند راه را برای نسل جدیدی از لباسهای رباتیک، اسکلتهای بیرونی و اندامهای مصنوعی هموار کند.
سامانه با نام Electrofluidic Fiber Muscles از دو بخش اصلی تشکیل میشود: عملگرهای نرم موسوم به McKibben و پمپهای بسیار کوچک الکتروهیدرودینامیکی. برخلاف سامانههای قدیمی که برای حرکت به موتور، پمپ خارجی یا مخزن بزرگ سیال نیاز دارند، این ساختار در یک مدار بسته کار میکند و تجهیزات حجیم را کنار میگذارد.
ضخامت نمونهی ساختهشده تنها حدود ۲ میلیمتر است و عضله میتواند حدود ۲۰ درصد منقبض شود. پاسخ سامانه نیز حدود ۰٫۳ ثانیه طول میکشد و چگالی توانش به حدود ۵۰ واتبرکیلوگرم میرسد؛ عددی در محدودهی عضلات اسکلتی انسان.
بخش جذاب ماجرا زمانی دیده میشود که چند رشته در کنار هم قرار میگیرند. پژوهشگران یک نمونهی بافتهشده از این الیاف ساختند که مانند جفت عضلات دوسر و سهسر بازویی عمل میکند و توانست یک بازوی رباتیک را حدود ۴۰ درجه خم کند. این سامانه آنقدر نرم و انعطافپذیر بود که بازوی رباتیک همچنان برای دستدادن با انسان مناسب باقی ماند.
در آزمایشی دیگر، یک دسته از این عضلات توانست ۴ کیلوگرم بار را با کورس ۳۰ میلیمتر بلند کند؛ یعنی تقریباً ۲۰۰ برابر وزن خود سامانه. نمونهی دیگری نیز توانست یک اهرم را در کمتر از ۰٫۳ ثانیه به حرکت درآورد و اجسام را پرتاب کند.
امکان قراردادن منبع حرکت در خود ساختار ربات یا لباس
مزیت مهم چنین معماری، امکان قرار دادن منبع حرکت در خود ساختار ربات یا لباس است. در رباتهای معمولی، موتورهای سروو اغلب نزدیک مفاصل قرار میگیرند و وزن و حجم زیادی در همان بخش ایجاد میکنند؛ اما الیاف مصنوعی را میتوان در بخشهای مختلف یک لباس یا ربات پخش کرد، درست مانند دستهای از عضلات در بدن انسان.
به همین دلیل، یکی از کاربردهای احتمالی این فناوری اسکلتهای بیرونی پوشیدنی است؛ لباسهایی که میتوانند به فرد برای بلندکردن اجسام سنگین یا انجام حرکات دقیق کمک کنند. این فناوری همچنین میتواند در پروتزهای سبکتر و نرمتر و انواع رباتهای انعطافپذیر کاربرد داشته باشد. بااینحال، پروژه فعلاً در مرحلهی پژوهشی است و هنوز تا استفادهی گسترده در لباسهای روزمره یا رباتهای تجاری فاصله دارد.
در واقع، ایدهی اصلی MIT بسیار ساده اما مهم است: بهجای اینکه موتور را به یک ربات یا لباس اضافه کنیم، خودِ الیاف میتوانند بخشی از سامانهی حرکتی باشند. چنین رویکردی میتواند رباتها را سبکتر، کمصداتر و انعطافپذیرتر کند و فاصلهی میان ماشینهای سخت و بدن انسان را کمی کمتر کند.