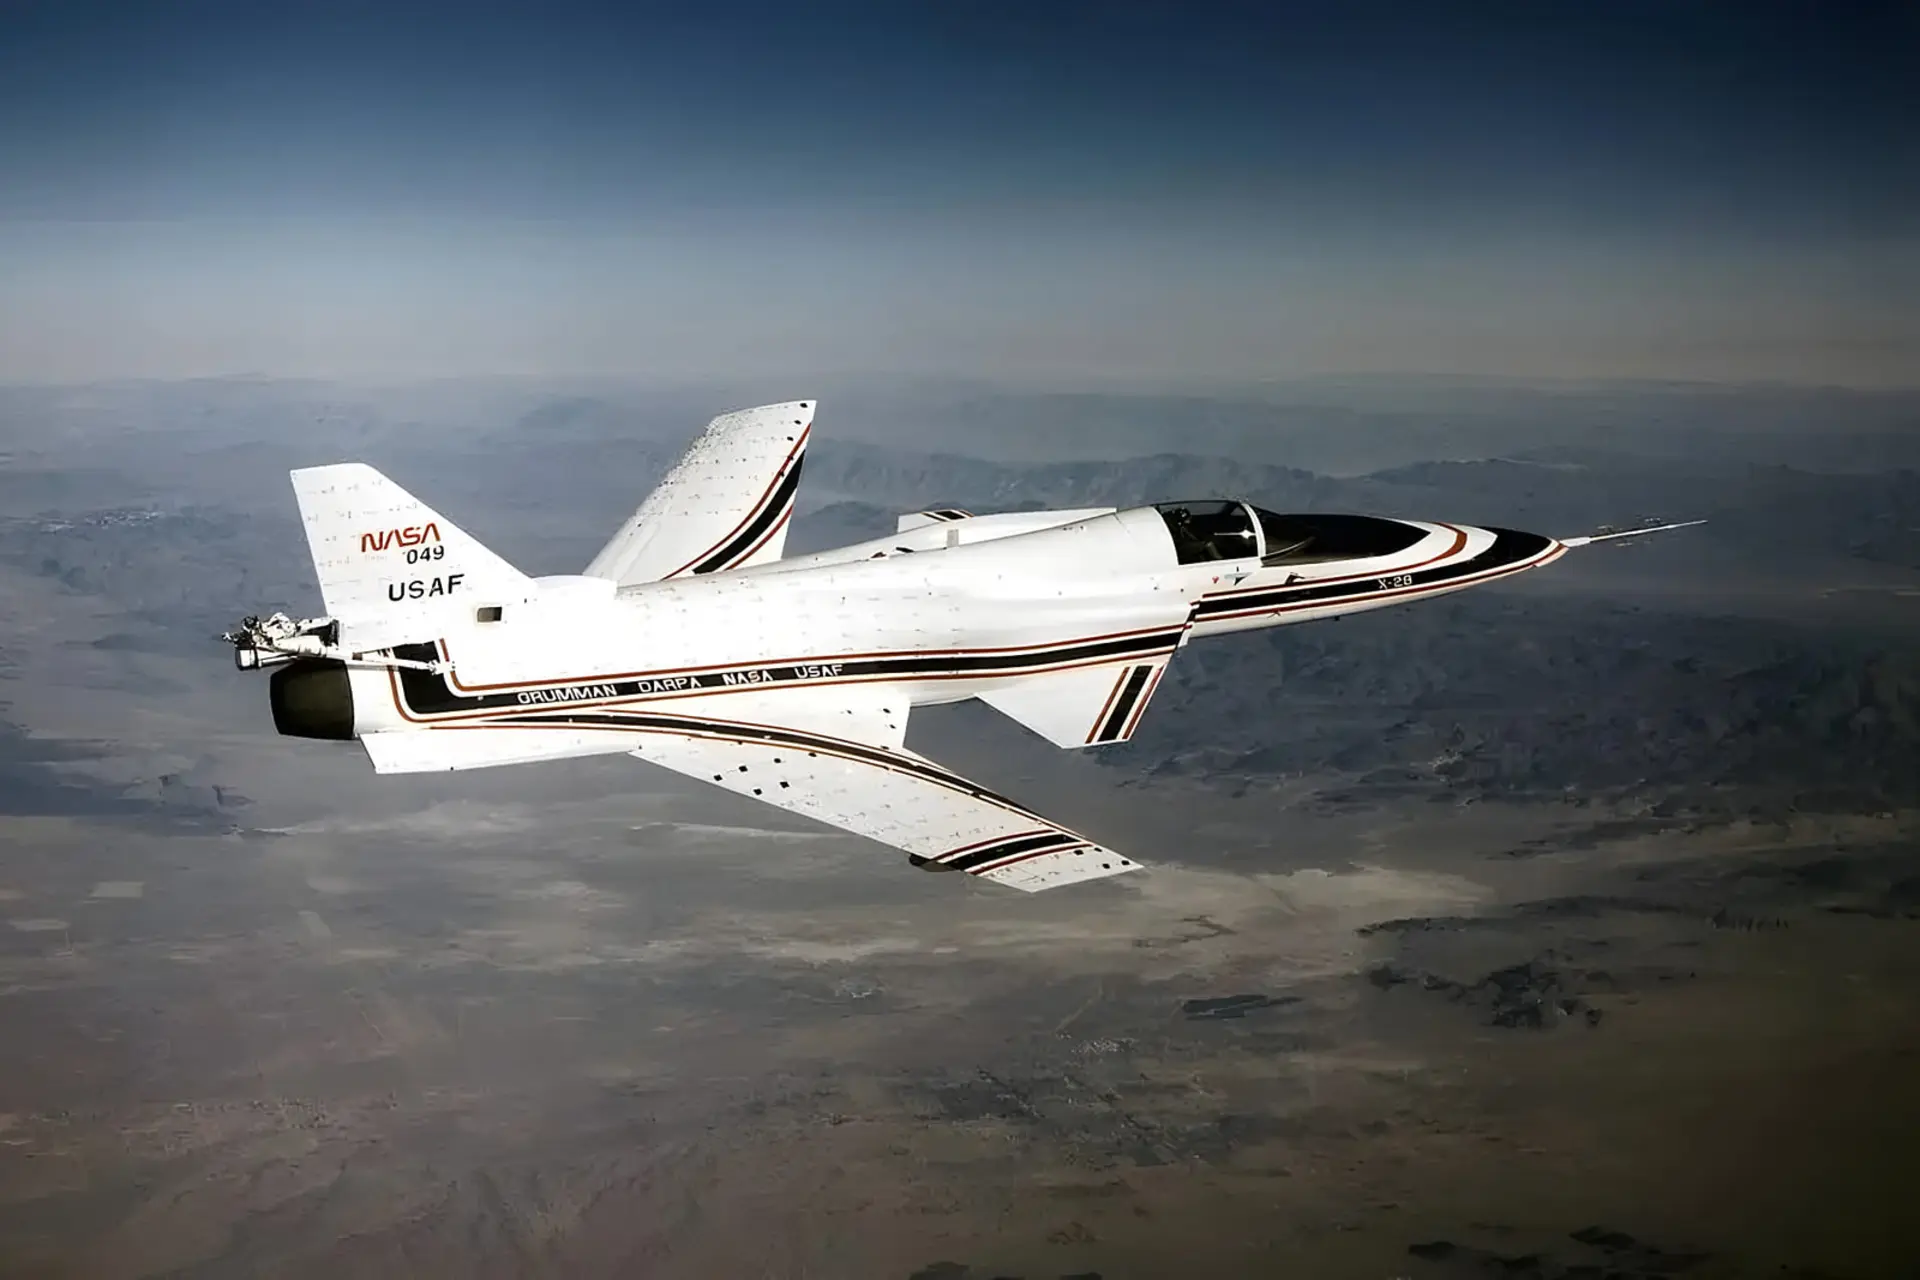
در دههی ۱۹۸۰، ناسا هواپیمایی آزمایشی ساخت که ظاهرش انگار با یک اشتباه مونتاژ شده بود: بالهای X-29 بهجای اینکه به سمت عقب کشیده شوند، به سمت جلو خم شده بودند. اما عجیبتر از ظاهر هواپیما، نحوهی پروازش بود؛ X-29 عمداً بهشدت ناپایدار طراحی شده بود و بدون کمک کامپیوتر نمیتوانست به شکل عادی در هوا پایدار بماند.
برای حل مشکل، مهندسان یک سیستم کنترل پرواز دیجیتال Fly-by-Wire طراحی کردند که وضعیت هواپیما، سرعت و دیگر پارامترهای پروازی را بهطور مداوم بررسی میکرد و تا ۴۰ بار در هر ثانیه فرمان اصلاحی به سطوح کنترلی میفرستاد.
اصلاحات آنقدر سریع انجام میشدند که خلبان عملاً پروازی را کنترل میکرد که ثبات طبیعی نداشت. ناسا این وضعیت را به تلاش برای متعادل نگهداشتن یک چتر روی کف دست تشبیه میکند؛ دست باید دائماً حرکت کند تا جسم سقوط نکند.
بالهای X-29 عمدا رو به جلو طراحی شده بودند
سیستم کنترل پرواز X-29 برای اطمینان از ایمنی، سه کامپیوتر دیجیتال بهصورت افزونه داشت و هرکدام نیز به یک سیستم پشتیبان آنالوگ متصل بودند. در صورت خرابی یک کامپیوتر، دو کامپیوتر دیگر کنترل را در دست میگرفتند و اگر دو سیستم دیجیتال از کار میافتادند، سامانه میتوانست به حالت آنالوگ برگردد.
دلیل این همه پیچیدگی، همان بالهای رو به جلو بود. این طراحی باعث میشد جریان هوا روی بالها به سمت ریشهی بال حرکت کند و نوک بال دیرتر دچار واماندگی شود؛ در نتیجه X-29 میتوانست در زوایای حملهی بسیار بالا کنترلپذیری مناسبی داشته باشد.
ناسا میگوید هواپیما در آزمایشها تا حدود ۴۵ درجه زاویهی حمله کنترل خوبی داشت و در برخی آزمایشها حتی در زاویهی ۶۷ درجه نیز هنوز مقداری کنترلپذیری خود را حفظ میکرد.
دو فروند X-29 در مجموع بیش از ۴۰۰ پرواز پژوهشی انجام دادند و برنامهی آزمایشی آنها از ۱۹۸۴ تا ۱۹۹۲ ادامه داشت. این پروژه نشان داد یک هواپیمای ذاتاً ناپایدار را میتوان با کمک کنترل دیجیتال و مواد کامپوزیتی بهصورت ایمن پرواز داد؛ فناوریهایی که بعدها در توسعهی هواپیماهای پیشرفتهتر اهمیت زیادی پیدا کردند.
X-29 نمونهای از هواپیمایی بود که بهجای تکیه بر پایداری طبیعی بدنه و بالها، بخشی از وظیفهی «زنده نگهداشتن هواپیما در هوا» را به کامپیوتر سپرد؛ و کامپیوتر این کار را در هر ثانیه دهها بار تکرار میکرد.